

Fabricant de robots industriels pour les OEM et les intégrateurs d'automatisation
Nous fournissons des solutions de robots industriels pour l'entretien des machines, la manutention des matériaux, l'assemblage, le prélèvement et le placement et d'autres tâches de production automatisées. De la sélection des robots et des exigences en matière d'outillage à la documentation technique et à la validation des applications, nous aidons les OEM et les intégrateurs de systèmes à évaluer les configurations appropriées, à réduire l'incertitude d'intégration et à préparer les projets pour l'approvisionnement.
-
![Robot de soudage 6 axes]() Robot de soudage 6 axesLe RBTIC BRTIRUS1510A est un robot industriel à six axes conçu pour le soudage automatisé de composants métalliques et d'assemblages fabriqués. Avec une charge utile de 10 kg, une portée de bras...
-
![Robot industriel de soudage]() Robot industriel de soudageLe RBTIC BRTIRWD1506A est un robot de soudage industriel à six axes doté d'un poignet creux pour le routage interne des câbles et le positionnement de la torche multi-angle. Il prend en charge les...
-
![Bras robotique pour le soudage]() Bras robotique pour le soudageUn robot industriel à six axes pour le soudage et la manutention des matériaux – avec une portée et une répétabilité flexibles, prenant en charge les orientations programmées de la torche pour la...
-
![Robot de soudage automatique]() Robot de soudage automatiqueUn bras robotisé de palettisation à six axes – associé à un outillage d'extrémité de bras spécifique à l'application – pour la palettisation, la dépalettisation, le chargement/déchargement et la...
-
![Robot de palettisation industriel]() Robot de palettisation industrielUn robot industriel à quatre axes, équipé de dispositifs spécialisés, convient à l'empilage léger de palettes, à la manipulation de pièces ainsi qu'au chargement et déchargement automatisés de...
-
![Bras de robot de palettisation]() Bras de robot de palettisationUn bras robot de palettisation à six axes d'une charge utile de 50 kg et d'une portée de 2 563 mm – avec un outillage d'extrémité de bras spécifique à l'application – pour la palettisation, la...
-
![Palettiseur de caisses robotisé]() Palettiseur de caisses robotiséConçu pour l'emballage de fin de ligne à haute efficacité, le robot palettiseur de caisses intègre une robotique industrielle avancée avec une programmation multi-modèles intelligente pour...
-
![Robot de palettisation de boîtes]() Robot de palettisation de boîtesUn robot de palettisation de caisses d'une charge utile de 65 kg et d'une portée de 2 334 mm – avec une structure à colonnes et une course verticale de 2 400 mm – automatisant le transfert de...
-
![Palettiseur robotisé automatique]() Palettiseur robotisé automatiqueUn palettiseur robotisé automatique d'une charge utile de 80 kg et d'une portée de 2 412 mm – avec mouvement programmable et outils spécifiques à l'application – pour un empilement flexible de...
-
![Robot de palettisation automatisé]() Robot de palettisation automatiséUn robot industriel à six axes pour charges lourdes – avec une charge utile de 200 kg et une portée de 2 637 mm – offrant une manutention flexible et multi-orientation pour les cartons lourds, les...
-
![Palettiseur à colonnes]() Palettiseur à colonnesLe palettiseur à colonnes – avec une charge utile de 65 kg, un bras de 2 000 mm et une hauteur d'empilage de 1 800 mm – automatise le transfert de cartons et de produits emballés sur des palettes,...
-
![Robot de palettisation à colonnes]() Robot de palettisation à colonnesLe robot de palettisation à colonnes RBTIC BRTIRPZ2080A automatise la collecte, le transfert et l'empilage des produits emballés en fin de ligne de production. Sa charge utile de 80 kg et sa...


Types de robots industriels pour votre application
Choisissez un type de robot en fonction du mouvement, de la charge utile, de la zone de travail, des performances de positionnement et du cycle de production requis.

Robots industriels à 6 axes
Bras robotiques flexibles pour l'entretien des machines, la manipulation de pièces, le soudage et l'assemblage multidirectionnel. Les configurations appropriées dépendent du poids de la pièce, de la charge de l'outil, de la portée, de la position de montage et de l'orientation requise de l'outil.
Robots SCARA
Conçu pour les opérations rapides et répétitives dans une zone de travail définie, y compris l'insertion, l'assemblage et le placement de composants. La sélection dépend de la portée horizontale, de la course verticale, de la charge utile, des exigences de positionnement et du temps de cycle.
Robots collaboratifs
Convient pour certaines applications d'assemblage, d'entretien de machines, d'inspection et de postes de travail flexibles. La sélection du modèle nécessite une évaluation de la charge utile, de la portée, des outils finaux, des risques liés à l'espace de travail et de l'interaction homme-robot prévue.
Robots Delta
Conçu pour la préparation, le tri et l'emballage à grande vitesse de produits compatibles dans une enveloppe de travail définie. La configuration dépend du poids du produit, de la conception des pinces, du modèle de ramassage, de la cadence et de la zone de travail requise.
Robots industriels cartésiens
Convient au positionnement linéaire, à la distribution, au chargement de machines et au transfert contrôlé de produits. Les plages de déplacement définies X, Y et Z peuvent prendre en charge les applications nécessitant des trajectoires de mouvement prévisibles et une intégration avec les équipements de production.
Gamme de modèles de robots et spécifications techniques
|
Type de robot |
Modèle de référence |
Charge utile |
Portée/plage de travail |
Répétabilité |
Application typique |
|
Robot industriel 6 axes |
ER10-1400 |
10 kg |
Portée de 1 400 mm |
±0,06 mm |
Entretien des machines, manipulation des pièces, automatisation flexible |
|
Robot industriel 6 axes |
ER20-1700 |
20 kg |
Portée de 1 717 mm |
±0,06 mm |
Manipulation de composants plus lourds et d’enveloppes de travail plus importantes |
|
Robot SCARA |
Modèle OMRON Cobra 5 kg |
5 kg |
portée de 500 mm |
±0,02 mm en XY |
Assemblage, insertion et pick-and-place de composants |
|
Robot collaboratif |
Delta DC10 |
10 kg |
Portée de 1 200 mm |
±0,02 mm |
Assemblage, chargement des machines et postes de travail flexibles |
|
Robot Delta |
DeltaXS D800 |
2 kg |
diamètre de travail de 800 mm ; Hauteur de travail de 300 mm |
±0,15 mm |
Prélèvement, tri et transfert de produits légers |
|
Robot cartésien |
Modèle Oriental Motor OVR 3 axes |
2.5 kg |
X : 300 mm ; Y : 300 mm ; Z : course de 100 mm |
±0,02 mm |
Positionnement linéaire, distribution et chargement de la machine |
Options de configuration
|
Élément de configuration |
Options ou exigences à confirmer |
|
Charge utile et portée |
Poids de la pièce, poids de l'outillage, portée requise et enveloppe de travail |
|
Disposition de montage |
Installation au sol, au mur, au plafond ou montée sur une machine si elle est prise en charge |
|
Outillage de bout de bras |
Pinces, outils à vide, torches de soudage ou autres outils spécifiques à une application |
|
Contrôleur |
Modèle de contrôleur compatible, exigences de fonctionnement et fonctions prises en charge |
|
Interfaces électriques et de communication |
Exigences d'alimentation, E/S, protocoles de communication industriels pris en charge et compatibilité API |
|
Positionnement et mouvement |
Répétabilité requise, limites de déplacement, vitesse et temps de cycle |
|
Capteurs et périphériques |
Systèmes de vision, détection de pièces, dispositifs de sécurité et suivi des convoyeurs lorsque pris en charge |
|
Exigences environnementales |
Température, poussière, humidité, conditions de salle blanche ou autres contraintes d'application |
Assistance à l'ingénierie et à l'intégration
1. Sélection des robots et examen des applications
Examinez les spécifications de la pièce, la charge utile, y compris l'outillage, la portée, la position de montage, le mouvement requis et le temps de cycle cible.
Résultat du projet :Une liste restreinte de modèles techniquement adaptés, des contraintes identifiées et une liste d'informations nécessaires pour finaliser la sélection.
2. Outillage en bout de bras et coordination des cellules de travail
Évaluez la méthode de préhension ou de processus, l'interface de l'outil, la présentation des pièces, les positions des fixations et les exigences d'accès à la machine.
Résultat du projet :Exigences convenues en matière d'outillage, détails de l'interface et liste claire des composants inclus, facultatifs et fournis par le client, le cas échéant.
3. Intégration du contrôleur et de l'équipement
Examinez les capacités du contrôleur, les E/S disponibles, les protocoles de communication pris en charge et les connexions à l'automate et à l'équipement de production du client.
Résultat du projet :Informations sur l'interface applicable, exigences de connexion et répartition documentée des responsabilités d'intégration.
La compatibilité doit être confirmée par rapport au modèle de contrôleur réel, à l'automate, à la version du logiciel et à l'équipement connecté.

Qualité de fabrication et vérification des produits

Vérifications entrantes des composants et des assemblages
Lorsqu'ils sont inclus dans le processus de fabrication, vérifiez les spécifications des composants applicables, les assemblages mécaniques, les interfaces de montage et les connexions électriques par rapport aux exigences approuvées.
Configuration finale et inspection de l'expédition
Confirmez le modèle de robot fourni, le contrôleur, les accessoires, les informations d'identification et la configuration de la commande par rapport aux documents de commande approuvés.
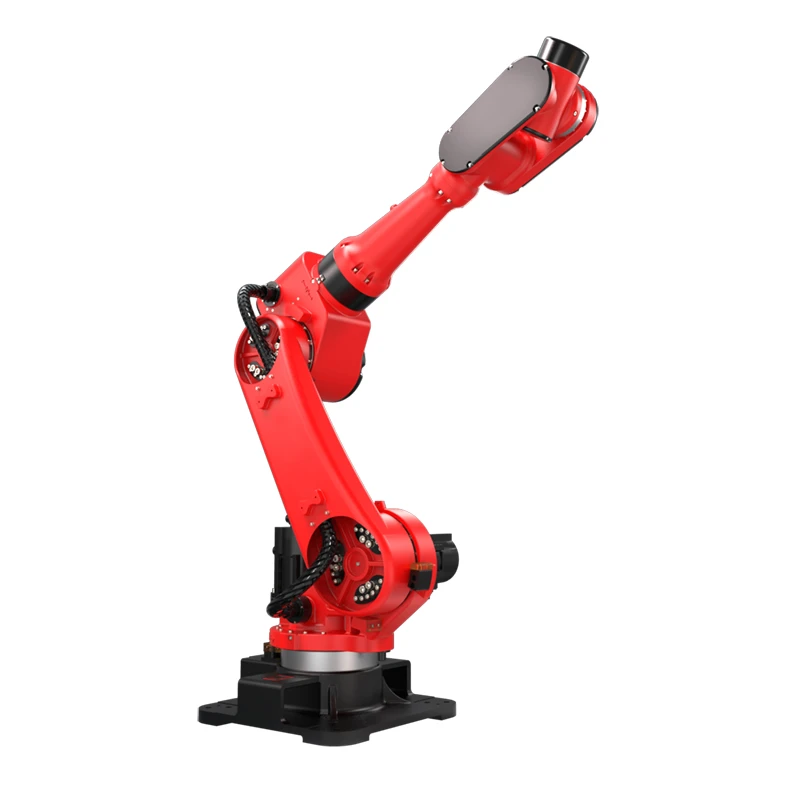
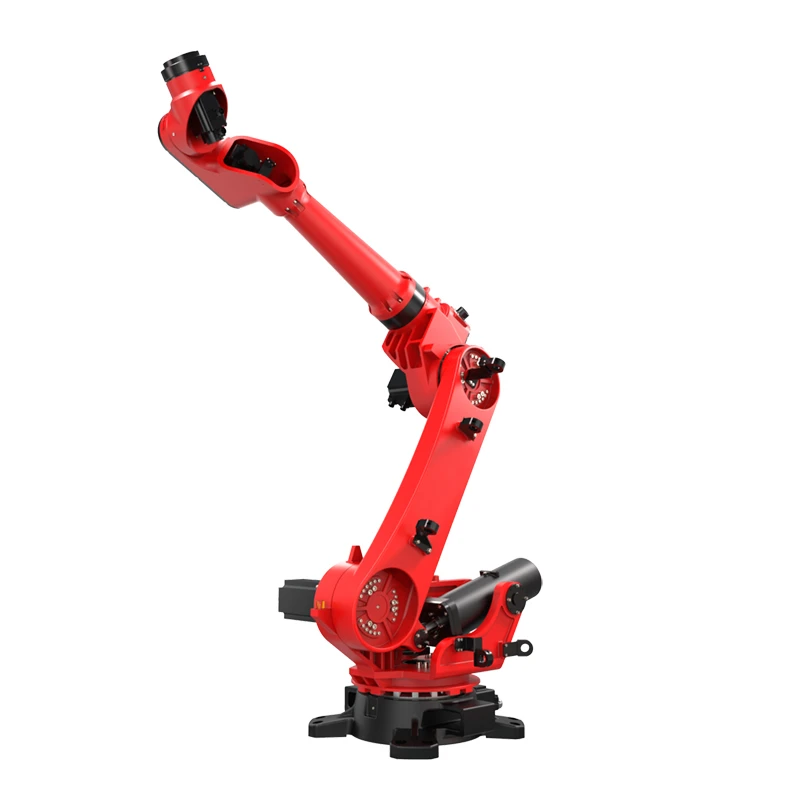
Tests fonctionnels et de mouvement
Faites fonctionner le robot en suivant des mouvements de base convenus et des vérifications fonctionnelles. Des tests supplémentaires peuvent être nécessaires pour les séquences spécifiques à l'application, les performances de positionnement ou le temps de cycle.
Inspection mécanique et électrique
Vérifiez les dimensions de montage pertinentes, les connexions mécaniques, le routage des câbles, les connexions électriques et la configuration du contrôleur avant les tests fonctionnels.
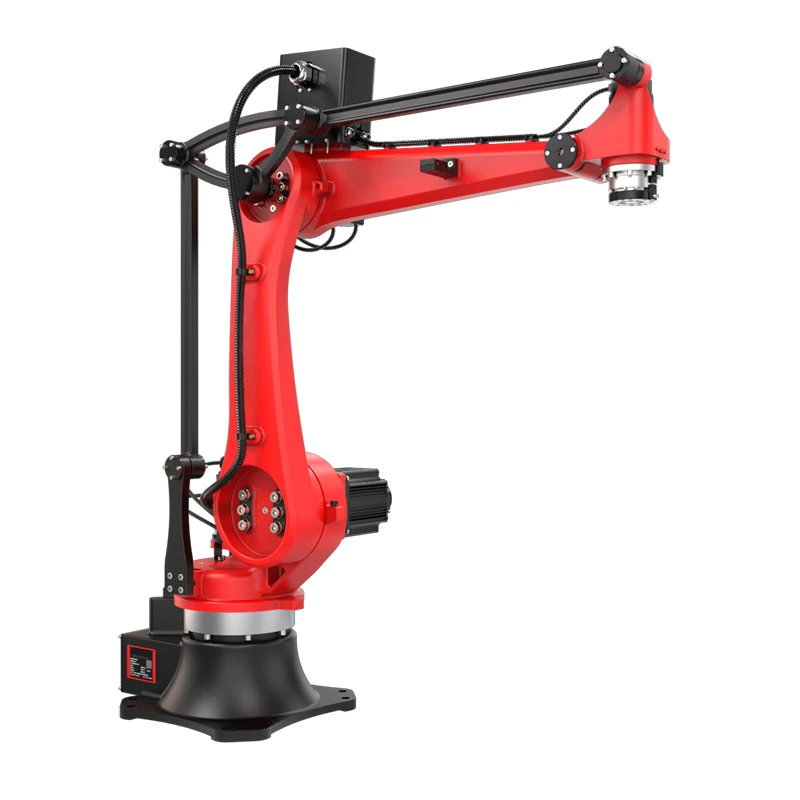
Dossiers de vérification de la qualité
|
Élément de vérification |
But |
|
Fiche technique spécifique au modèle |
Confirmer les spécifications nominales et les conditions de fonctionnement |
|
Dessins mécaniques |
Vérifier les interfaces de montage et les dimensions d'installation |
|
Liste de contrôle de configuration |
Vérifiez le modèle commandé, le contrôleur et les accessoires |
|
Dossiers de tests fonctionnels |
Documenter les contrôles opérationnels convenus |
|
Dossiers de tests de performances |
Fournir des résultats pour des tests spécifiques lorsqu'ils sont effectués et inclus |
|
Documents de conformité |
Confirmer la documentation produit applicable au marché de destination |
Documentation technique et livrables

Avant l'achat
- Fiches techniques spécifiques au modèle et spécifications nominales.
- Dessins mécaniques et dimensions de montage disponibles.
- Informations sur le contrôleur, l’électricité et l’interface de communication.
- Recommandations de configuration basées sur les exigences de l'application.
- Devis identifiant les équipements, accessoires, services et conditions de livraison.
- Informations applicables sur la conformité des produits disponibles pour examen.

Pendant la préparation du projet
- Modèle de robot confirmé et liste de configuration.
- Détails de montage, d'outillage et d'interface applicables.
- Exigences du client en matière d’équipement et de connexion.
- Matrice de responsabilité d’intégration si nécessaire.
- Dessins de projet, listes d'E/S ou documents techniques inclus dans le périmètre d'ingénierie convenu.
- Procédures de test convenues et critères d'acceptation, le cas échéant.
Avant expédition et livraison
- Liste des équipements et accessoires fournis.
- Dossiers d’inspection et de tests fonctionnels applicables.
- Manuels d’installation, d’exploitation et d’entretien disponibles.
- Identification du produit et informations sur le numéro de série, le cas échéant.
- Certificats ou déclarations applicables pour le modèle fourni.
- Facture commerciale, liste de colisage et autres documents d'expédition convenus.
Commande, livraison et service après-vente
Les calendriers de devis et de livraison dépendent de la disponibilité du modèle, de la quantité commandée, de la configuration, des exigences techniques, de la portée des tests et des modalités d'expédition.
Un devis complet doit identifier :
- Modèle de robot sélectionné et configuration technique.
- Contrôleur, outils, accessoires et documentation inclus.
- Équipements en option et services facturés séparément.
- Temps d’ingénierie, de test et de préparation applicable.
- Calendrier d’expédition estimé et conditions de livraison.
- Modalités de paiement, validité du devis et conditions de garantie.

Garantie et support technique
La couverture de la garantie dépend du produit fourni et des conditions d'achat convenues. Avant de commander, confirmez la période de garantie, les composants couverts, les exclusions, la procédure de réclamation et la responsabilité des frais d'expédition ou de service.
En fonction de l'étendue du service convenu, l'assistance peut inclure un dépannage à distance, des conseils d'utilisation, une documentation technique ou une assistance à la mise en service.
Pour les pièces de rechange ou les demandes de maintenance, fournissez le modèle du robot, le numéro de série le cas échéant, l'identification des composants et une description du problème.
Avant de passer une commande d’équipement critique pour la production, confirmez :
- Quelles pièces de rechange sont disponibles.
- Compatibilité des pièces avec le robot et le contrôleur sélectionnés.
- Prix des pièces de rechange et délai d’expédition estimé.
- Exigences d'entretien recommandées.
- Disponibilité du support technique et des composants de remplacement.

FAQ
En tant que l’un des fabricants et fournisseurs de robots industriels les plus professionnels en Chine, nous disposons d’équipements de production de pointe et de solides capacités de fabrication. N'hésitez pas à acheter un robot industriel durable à vendre ici dans notre usine. Un service personnalisé est également disponible.
Produits populaires


